¿Qué es un LIDAR?
El LIDAR (Light Detection and Ranging) es un sistema de teledetección activa que utiliza pulsos de luz láser para medir distancias y propiedades de partículas o superficies. Su nombre significa literalmente “detección y medición por luz”.
Principio de funcionamiento
Emisión: El LIDAR emite pulsos de luz láser hacia un objetivo (puede ser la atmósfera, el suelo, vegetación, etc.).
Reflexión: Parte de esa luz se refleja o retrodispersa por partículas (aerosoles, nubes) o por la superficie terrestre.
Recepción: Un telescopio colecta la luz reflejada y la dirige a sensores ópticos.
Medición del tiempo: El sistema mide el tiempo que tarda la luz en ir y volver. Como la velocidad de la luz es conocida, se calcula la distancia al objeto.
Análisis de la señal: La intensidad de la señal retrodispersada da información sobre la concentración y tipo de partículas.
La polarización permite diferenciar partículas sólidas (como polvo) de esféricas (como gotas de agua o aerosoles marinos).
Tipos de LIDAR
LIDAR atmosférico: mide aerosoles, nubes, polvo, perfiles de viento, etc.
LIDAR topográfico: mide perfiles del terreno.
LIDAR bathymétrico: mide fondos marinos en aguas poco profundas.
LIDAR Raman: detecta señales Raman para analizar composición de gases o aerosoles.
LIDAR Doppler: mide velocidad del viento a diferentes alturas.
Aplicaciones
Meteorología: perfiles de nubes, aerosoles, polvo, seguimiento de volcanes.
Estudios climáticos: monitoreo de transporte de aerosoles y masas de aire.
Cartografía: generación de mapas de alta precisión.
Forestal: estimación de biomasa y estructura de bosques.
Forestal: estimación de biomasa y estructura de bosques.
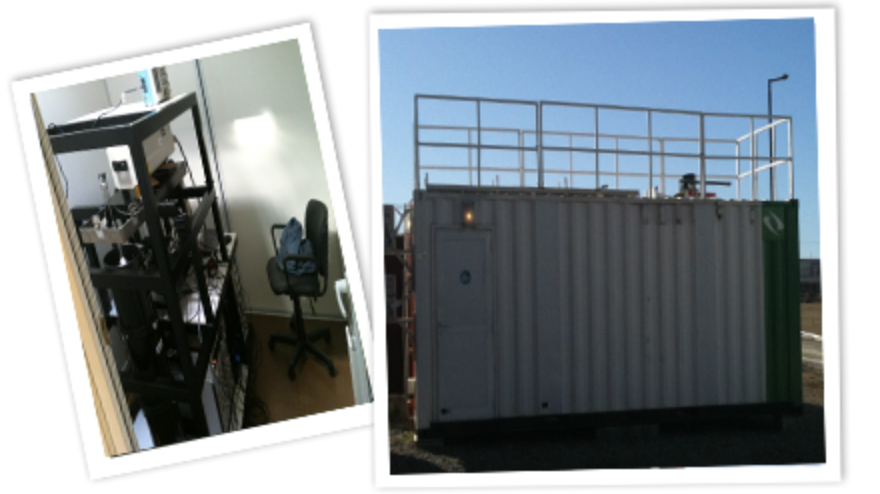
INSTALACIÓN EN EL LIA.
En septiembre de 2016, se instaló un sistema lidar troposférico en Punta Arenas, Chile, como parte del proyecto SAVERNet (colaboración entre Chile, Japón y Argentina). El objetivo es monitorear aerosoles y nubes en esta región de alta latitud y clima frío, ya que estos componentes atmosféricos tienen un impacto importante en el clima, la calidad del aire y la salud humana. Además, los aerosoles como el polvo pueden viajar grandes distancias y afectar distintos climas, incluyendo las zonas polares, pero estos procesos han sido poco estudiados en latitudes altas.
Metodología
El sistema instalado es un lidar Raman de depolarización multicanal, capaz de operar en tres longitudes de onda (1064, 532 y 355 nm) y medir señales Raman en 384, 408 y 607 nm.
Las mediciones se realizan cada 15 minutos, durante 24 horas al día.
Se utilizan principalmente los canales de 1064 y 532 nm para calcular:
Coeficiente de retrodispersión atenuado.
Razón de depolarización volumétrica.
Coeficientes de extinción para aerosoles esféricos y polvo.
Se aplica la metodología de la red AD-Net para diferenciar entre polvo y aerosoles esféricos basándose en la depolarización de la señal.
Se complementan los datos con modelos NAAPS (predicción de aerosoles) y trayectorias de masas de aire HYSPLIT para identificar las fuentes de los aerosoles.
Resultados
Durante los primeros tres meses (primavera austral de 2016):
Se observó una alta frecuencia de nubes.
Se detectaron eventos de aerosoles: Días 23 y 24 de septiembre: presencia significativa de polvo con coeficientes de extinción cercanos a 0,1 km⁻¹ hasta 2 km de altura. La contribución de aerosoles esféricos fue baja.
Días 16 y 17 de septiembre: mayor presencia de aerosoles esféricos (relacionados con contaminación y aerosoles marinos) con poca presencia de polvo.
El modelo NAAPS confirmó la presencia de polvo los días 23 y 24, y mostró concentraciones de hasta 80 μg/m³.
Las trayectorias HYSPLIT indicaron que las masas de aire venían desde el continente en los eventos de polvo y desde el océano en los eventos dominados por aerosoles esféricos.
Se analizó un caso adicional el 7 de octubre con alta concentración de polvo según el modelo, pero las señales lidar no mostraron un evento fuerte de polvo ese día.
Conclusiones
El sistema lidar permitió diferenciar entre polvo y aerosoles esféricos y coincidió en general con la información de modelos y mediciones de superficie.
Sin embargo, en algunos casos hubo diferencias entre las observaciones lidar y los modelos, por lo que es necesario ajustar y mejorar la metodología localmente para Punta Arenas.
El trabajo es parte del esfuerzo del proyecto SAVERNet y cuenta con el apoyo de las redes NAAPS y HYSPLIT.
Fuente: https://arca.umag.cl/entities/publication/33b3f607-d1b3-484a-971b-332a5eff9927